
Hydraulische Komponenten und Systeme haben sich aufgrund ihrer außergewöhnlichen Kraft- und Leistungsdichte, ihrer feinfühligen Steuer- und Regelbarkeit, ihrer außergewöhnlichen Robustheit bei geringen Investitionskosten als wirkungsvolle Hochleistungsantriebe in vielen stationären Anwendungen und Fahrzeugen durchgesetzt.
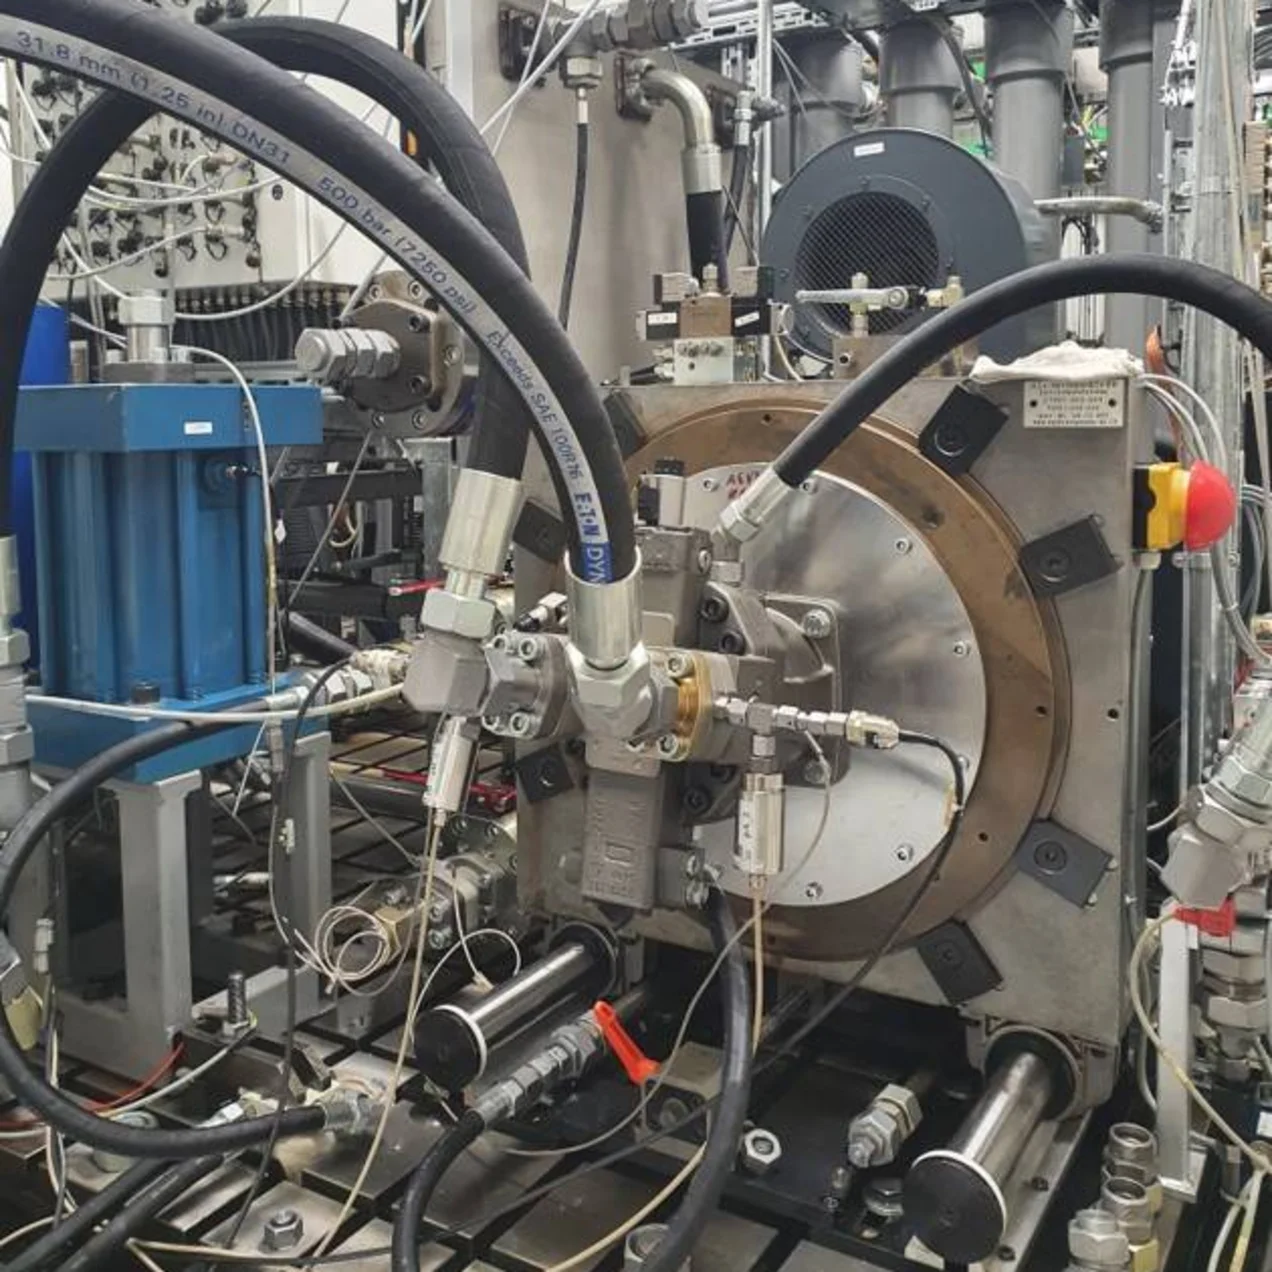
Angewandte Forschung und Weiterentwicklung an hydraulischen Komponenten, hydraulischen Antriebssystemen und neuen Anwendungen stehen im Fokus der Projekte am Kompetenzzentrum Hydraulik der Technischen Hochschule Ulm. Als Laborausstattung für Lehre, Forschung und Entwicklung stehen neben Hydraulik-Trainingssystemen (Mobilhydraulik, Schalthydraulik), ein von der Firma TRIES Hydraulik-Elemente Ehingen gestifteter Ventilprüfstand, eine Prüfeinrichtung für Fluide und Ölzustandssensoren sowie weitere Prüfstände hydraulischer Antriebs- und Steuerungstechnik im Maschinenlabor zur Verfügung.
Projektleiter: Prof. Dr. Mathias Niebergall
Projektlaufzeit: 01.10.2022 – offen
Mittelgeber: Stiftungsunternehmen
Hydraulikkomponenten sind in den weltweit nachgefragten deutschen Maschinen und Nutzfahrzeugen Schlüsselelemente für Hochleistungsantriebe. Im Kompetenzzentrum Hydraulik der THU stehen Ausbildung und Forschung an hydraulischen Antriebssystemen und ihren Komponenten im Fokus des Interesses. Das bionische Beispiel des Herz-Kreislaufsystems des Menschen diente als Anregung für das folgende Projekt eines innovativen hydraulischen Antriebssystems zur direkten Unterstützung des Menschen.
Projektbeschreibung
Entwicklung hydraulischer Muskel und Exoskelett-Antriebssysteme zur Unterstützung des Menschen
Mit Exoskelett-Antrieben kann einerseits die körperliche Leistungsfähigkeit des Menschen deutlich gesteigert werden sowie andererseits die körperliche Beanspruchung in vielen unterschiedlichen Anwendungsbereichen auf ein individuell leistungsgerechtes Maß reduziert werden. Exoskelett-Antriebe sind der innovative Schlüssel zur Unterstützung des Menschen bei Alltagstätigkeiten, bei schwerer körperlicher Arbeit sowie in der medizinischen Rehabilitation.
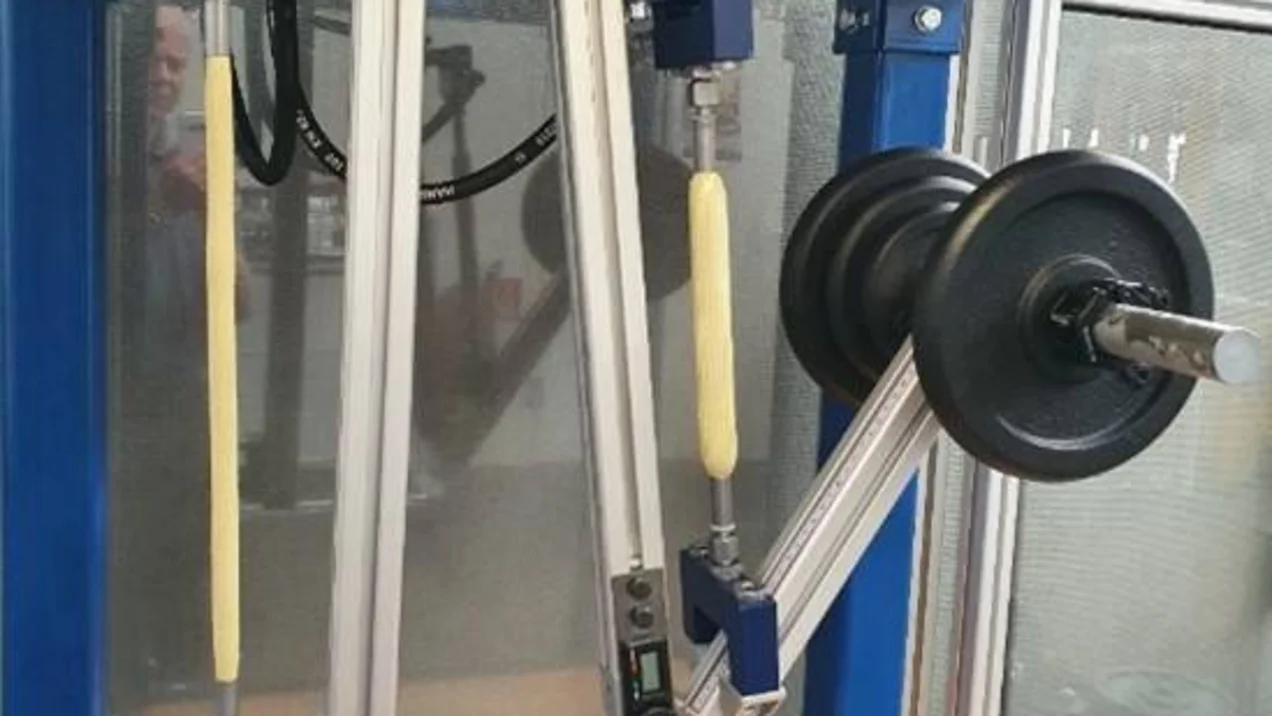
Fluidtechnische Exoskelett-Antriebe, insbesondere mit hydraulischen Muskeln, bieten aufgrund ihrer außergewöhnlichen Leistungsfähigkeit, Kompaktheit und geringen Masse bereits funktional attraktive Lösungen. Im Gegensatz zu starren elektromechanischen Lösungen oder auch herkömmlichen fluidtechnischen Zylindern entstehen aufgrund des flexibel nachgiebigen Aufbaus hydraulischer Muskel, aus elastomeren Schläuchen und hochfestem Gewebe, sehr anpassungsfähige, komfortable Exoskelett-Strukturen. Der prinzipbedingt einfache konstruktive Aufbau hydraulischer Muskel führt zu einer bemerkenswerten Einsatzrobustheit und schließlich auch zu wirtschaftlich attraktiven Lösungen.
Ziele des Projektes sind die Entwicklung leistungsfähiger hydraulischer Muskel als Grundlage für Exoskelett-Antriebssysteme zur Unterstützung des Menschen. Die Konstruktion und Entwicklung hydraulischer Muskel und der Exoskelett-Antriebssysteme wird begleitet durch experimentelle Tests sowie der Entwicklung zugehöriger mathematisch-physikalischer Modelle als Grundlage für spätere modellgestützte Steuerungen und Regelungen (Cyber-Physical Systems).
Projektleiter: Prof. Dr. Mathias Niebergall
Projektlaufzeit: 01.10.2018 – 31.01.2021
Mittelgeber: Bund – BMWi
Programmname: ZIM
Projektbeschreibung:
Die hydraulische Antriebstechnik ist seit Jahrzehnten geprägt durch zunehmende Leistungs- und Druckanforderungen bei reduziertem Bauraum. Um zukünftigen Anforderungen zu begegnen, wird im Rahmen des vorliegenden Projekts ein Steuerungsmodul mit einem kompakten, hochintegrierten Ventiltechnikaufbau erarbeitet, welches eine sichere hydraulische Leistungssteuerung eines Antriebs oberhalb 500 bar möglich macht. Das Steuerungsmodul soll aus einem modular ausgeführten hydromechanischen Aufbau mit angepasster Aktortechnik, Vor- und Hauptsteuerung mit getrennten Steuerkanten sowie einer zugeschnittenen On-Board-Elektronik (OBE) bestehen.
Das Projektziel ist ein marktgerechtes Steuerungsmodul, welches höchsten Leistungsanforderungen gerecht wird und eine sichere und effiziente funktionale Vernetzung mehrerer hydraulischer Verbraucher mittels intelligenter Steuerung / Regelung bietet. Damit wird die steuerungstechnische Grundlage für einen energieeffizienten Betrieb hydraulischer Leistungsantriebe geschaffen.
Niebergall Mathias, Jonas Pfister, Roman Strobel, Jonathan Scheible: HYDRAULIC ARTIFICIAL MUSCLES FOR EXOSKELETON ACTUATION SOLUTIONS, 15th International Fluid Power Conference, Aachen, Germany, 2026
Niebergall Mathias, Strobel Roman: DEVELOPMENT OF A HYDRAULIC ARTIFICIAL MUSCLE WITH HIGH FORCE DENSITY, 14th International Fluid Power Conference, Dresden, Germany, 2024
Niebergall Mathias, Ziegler Hannes: COMPACT FLUID POWER CONTROL UNIT WITH INDEPENDENT METERING, 14th International Fluid Power Conference, Dresden, Germany, 2024
Bauer Gerhard, Niebergall Mathias: Ölhydraulik, Springer Vieweg Verlag, 12. Auflage, 2020
DOI: doi.org/10.1007/978-3-658-27027-8